
Le nouveau brevet de Tesla explique la conduite humaine du FSD V14 et la magie derrière la version v14-Lite
Le passage de Tesla à l'architecture logicielle V14 a sensiblement modifié le comportement de ses véhicules sur la route. Les freinages hésitants et excessivement prudents observés dans les versions précédentes ont largement laissé place à une conduite plus fluide et assurée qui semble naturelle.
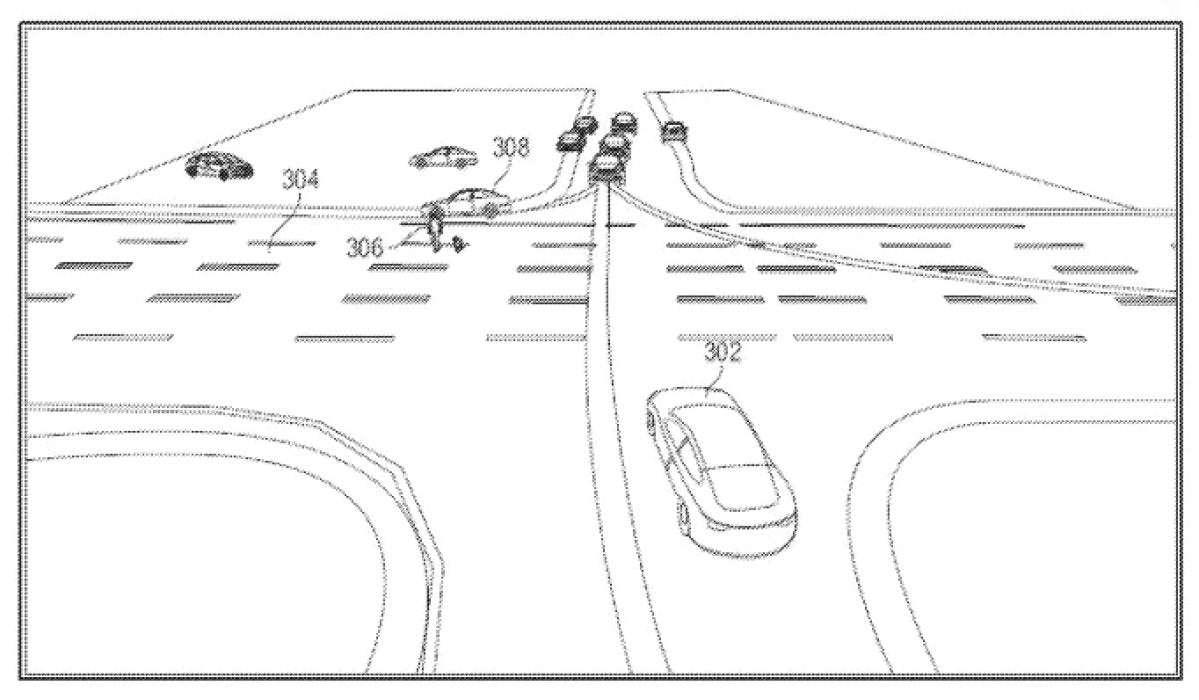
Un brevet intitulé « Techniques de modélisation par intelligence artificielle pour la planification et la prévision conjointes des comportements » (US 2026/0105614) détaille la manière dont ce changement a été réalisé. Les techniques qu'il décrit montrent également comment ces comportements peuvent fonctionner sur les anciens véhicules équipés du matériel 3 (Hardware 3) via la prochaine mise à jour v14-lite.
Le problème de l'autonomie par force brute
Les approches traditionnelles, y compris les itérations antérieures de l'Autopilot et du FSD (avant la V12), reposaient sur des millions de lignes de code heuristique en C++.
À l'approche d'une intersection animée, l'ancien logiciel tentait une stratégie de force brute, essayant de calculer simultanément toutes les trajectoires futures possibles pour tous les objets en mouvement — en prédisant le chemin d'un piéton, la vitesse d'un camion venant en sens inverse et la probabilité qu'un cycliste fasse un écart, le tout en même temps.
Cela exigeait une puissance de traitement importante et entraînait souvent une latence, qui se manifestait par une conduite robotique saccadée et trop prudente.

Le graphe nodal hiérarchique
Le brevet remplace la force brute par un cadre de prise de décision rationalisé basé sur un « graphe nodal hiérarchique ».
Au lieu d'explorer tous les futurs possibles, l'IA construit un arbre de décision efficace centré sur des objectifs concrets et les interactions séquentielles pertinentes pour ces objectifs. Elle définit un nœud d'objectif — comme effectuer un virage à gauche non protégé à travers deux voies de circulation — puis crée des nœuds d'interaction uniquement pour les agents qui comptent pour cet objectif.
Plutôt que de traiter toute une intersection d'un seul coup, le réseau neuronal relie les nœuds pertinents en séquence. Le plan qui en résulte devient une chaîne d'étapes claire : céder le passage à un piéton, attendre que la première voiture venant en sens inverse passe, puis accélérer derrière elle.

Penser comme un humain
Le changement marquant — et la raison pour laquelle la V14 semble si différente — réside dans la manière dont le réseau évalue les interactions possibles.
Chaque action potentielle reçoit un « score de nœud ». Les contraintes basées sur la physique restent la priorité absolue pour éviter tout trajet susceptible de provoquer une collision, mais le système met également l'accent sur trois facteurs supplémentaires centrés sur l'humain :
Confort : cette manœuvre secouera-t-elle les occupants ou renversera-t-elle un café ?
Probabilité d'intervention : le comportement est-il si peu naturel ou agressif qu'un conducteur humain interviendrait et désengagerait le système ?
Le discriminateur de type humain : cela reflète-t-il la façon dont les gens conduisent réellement ?
Le système évalue les manœuvres candidates par rapport à une vaste base de comportements de conduite humaine. En privilégiant le score le plus élevé sur le discriminateur de type humain, il adopte naturellement la fluidité et l'assurance associées aux conducteurs expérimentés, plutôt qu'un mouvement rigide et purement mathématique.
Élagage agressif et futur du matériel HW3
Le système de notation permet un raccourci d'efficacité puissant que le brevet appelle élagage agressif.
Comme chaque branche de l'arbre de décision est notée, le système peut immédiatement écarter les mauvaises options. Par exemple, si une interaction devait couper la route à un piéton — augmentant le risque de collision et la probabilité d'une intervention — la branche entière est supprimée et n'est plus calculée.
Les nœuds restants ayant obtenu un score élevé sont regroupés dans un score de trajectoire final, et le véhicule exécute le plan gagnant.
Cet élagage est la clé de la rétrocompatibilité. Lors de l'appel sur les résultats du premier trimestre 2026, Ashok Elluswamy a confirmé que la prochaine mise à jour v14-Lite apporterait une parité fonctionnelle aux anciennes voitures équipées du matériel HW3, même si ce matériel manque de la puissance brute nécessaire aux opérations de Robotaxi.
En supprimant rapidement les choix inférieurs de la réflexion active grâce au graphe nodal hiérarchique, la puissance de calcul globale requise pour naviguer dans des environnements urbains complexes est considérablement réduite.
Cette efficacité logicielle permet aux ordinateurs HW3, moins puissants, d'exécuter la logique comportementale plus avancée de la V14 sans être submergés.
Le brevet souligne que l'efficacité logicielle peut être un avantage décisif : en conduisant davantage comme des humains, le système accomplit plus avec beaucoup moins.
Si cet aperçu de la manière dont le FSD prend ses décisions a été utile, le reste de la série d'analyses approfondies pourrait également vous intéresser :
Comment fonctionne le FSD, partie 1
Comment fonctionne le FSD, partie 2
Comment fonctionne le FSD, partie 3
Comment fonctionne le FSD, partie 4
Comment fonctionne le FSD, partie 5
Le traducteur IA universel de Tesla
Comment Tesla optimise le FSD
Comment Tesla étiquettera les données avec l'IA
Comment Tesla résout le problème des zones mortes GPS
















Partager:
Le Tesla Cybercab aperçu en phase de test avec une antenne Starlink
Tesla lancera prochainement la version FSD 14.3 avec les fonctionnalités de la mise à jour de printemps.