
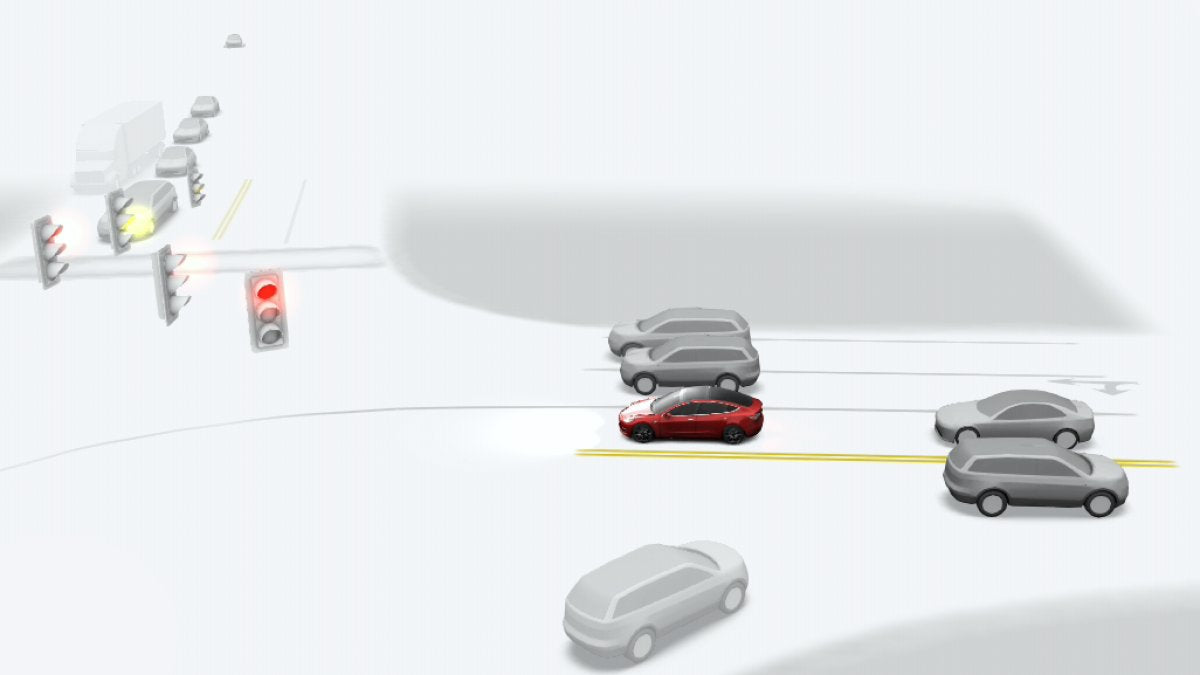

Comment Tesla détermine la limitation de vitesse d’une route est une question fréquente chez les propriétaires. L’explication la plus simple est que la voiture lit les panneaux en passant devant, mais cela ne raconte qu’une partie de l’histoire. En pratique, le véhicule compare en continu ce que ses caméras observent avec des données cartographiques préexistantes, et la limite finalement affichée résulte de l’équilibre entre ces deux sources.
La puissance et les limites de la vision
Tesla s’appuie sur plusieurs réseaux neuronaux au sein de la pile Tesla Vision et de Full Self-Driving (FSD). L’un de ces réseaux est entraîné à la reconnaissance optique de caractères (OCR), ce qui permet à la voiture de lire en temps réel les panneaux de limitation de vitesse en les croisant. La vision est particulièrement utile dans les situations dynamiques que les cartes statiques ne peuvent pas saisir, par exemple les restrictions de vitesse temporaires dans les zones de travaux.
La vision a toutefois des limites. Une mauvaise visibilité peut faire manquer des panneaux au système, et même par temps clair, des panneaux peuvent être masqués par l’éblouissement du soleil, une végétation envahissante ou d’autres véhicules. Les panneaux placés loin de la chaussée peuvent aussi passer inaperçus. Le système peut également mal lire des caractères ; une erreur fréquemment signalée consiste à confondre les limites de 80 et de 60, bien que la plupart des panneaux soient détectés correctement.
La solution de secours : les données cartographiques
Pour pallier les imperfections de la vision seule, Tesla recoupe les lectures des caméras avec des données cartographiques haute fidélité qui incluent des attributs tels que les limitations de vitesse de tronçons de route précis. Les données cartographiques offrent une référence stable, qui n’est pas affectée par la météo, les véhicules qui passent ou les panneaux endommagés ou manquants.
Le revers de la médaille est que les cartes peuvent devenir obsolètes. Si une commune abaisse la limitation de vitesse d’une route, un délai peut s’écouler avant que la nouvelle limite soit reflétée dans les mises à jour cartographiques de Tesla ; la carte peut donc temporairement indiquer une limite plus élevée que celle des panneaux.
Comment elles fonctionnent ensemble
La force du système réside dans la fusion de la vision et des cartes. Le véhicule effectue en permanence des contrôles de cohérence entre ce que voient les caméras et ce qu’indiquent les données cartographiques.
Si la confiance du système de vision est faible — par exemple lorsqu’il ne parvient pas à lire clairement un panneau ou qu’il y a un conflit direct —, la voiture se rabat souvent sur les données cartographiques, ce qui est généralement le choix le plus sûr. À l’inverse, lorsque le système de vision est très sûr d’avoir détecté un panneau, notamment une signalisation temporaire comme dans les zones de travaux, il prend le pas sur les données cartographiques afin que le véhicule s’adapte aux conditions du moment.
Il arrive que l’interaction de ces systèmes produise un comportement déroutant : si la carte contient une limite erronée pour un segment GPS, elle peut temporairement l’emporter sur le système de vision et pousser le véhicule à tenter de ralentir ou d’accélérer de manière inattendue.
Un exemple concret
Un cas illustratif est celui d’une route locale où FSD lit fréquemment un panneau de vitesse minimale de 40 km/h comme la limite applicable, alors que la limite réelle est de 80 km/h. Au lieu de chuter immédiatement à la vitesse inférieure, FSD peut ralentir légèrement pour suivre le flux de circulation, continuer d’afficher la limite plus élevée précédente, puis revenir à 80 km/h à l’écran une fois que les systèmes se sont accordés.
Déterminer la bonne limitation de vitesse est un exercice d’équilibre complexe qui s’améliorera au fil des itérations, mais l’approche actuelle — combiner la vision en temps réel et des données cartographiques persistantes — fonctionne efficacement dans la plupart des situations, hormis quelques erreurs de lecture occasionnelles sur les routes peu fréquentées. Vous pouvez en lire davantage sur les données précartographiées et leur effet sur ce que voit votre véhicule dans un article précédent.


Partager:
Musk Vise Un Cycle De 9 Mois Pour Tesla; Parle D'AI5, AI6 Et D'IA Spatiale
Cybercab de Tesla repéré avec lave-caméra arrière ; sans rétroviseurs latéraux