
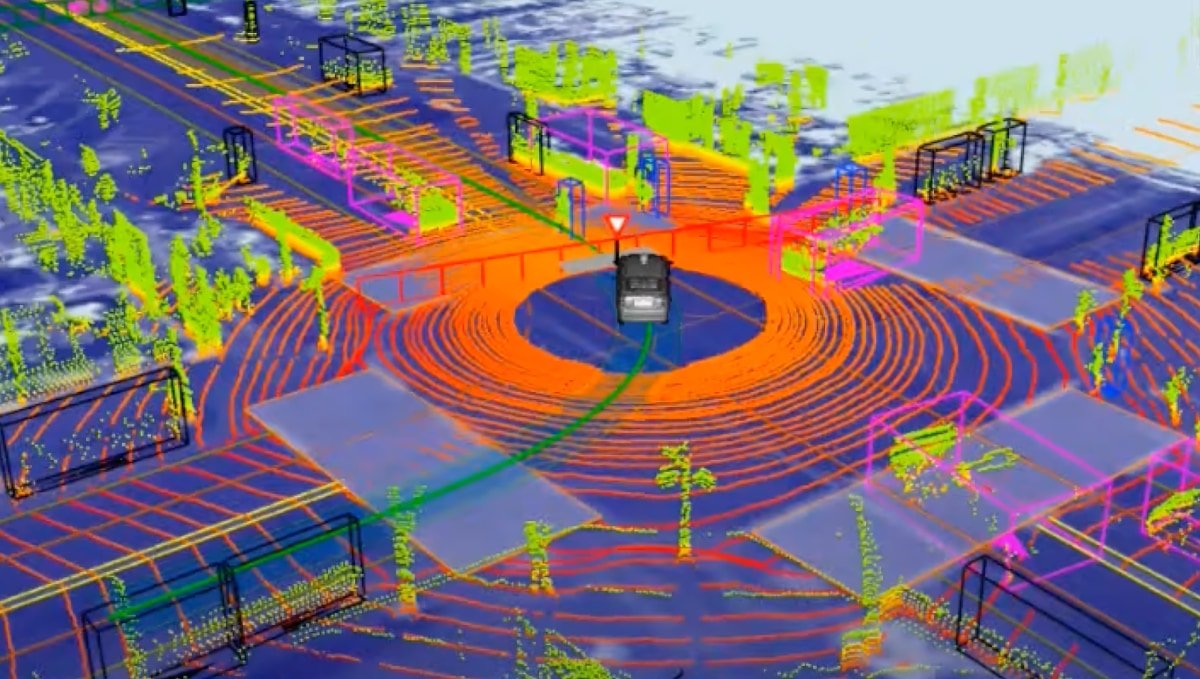

La course pour percer la conduite autonome a entraîné une nette division des stratégies. La plupart des constructeurs et des entreprises technologiques misent sur la fusion de capteurs, combinant caméras, radar et LiDAR pour une redondance en couches. Tesla, à l’inverse, a choisi une approche à capteur unique centrée sur les caméras, allant même jusqu’à retirer et désactiver le radar dans ses véhicules. Pour comprendre pourquoi, il faut voir ce que Tesla a choisi de ne pas utiliser.
Qu’est-ce que la fusion de capteurs ?
La fusion de capteurs vise a fusionner des informations complementaires provenant de differents types de capteurs en un Model unifie de l’environnement d’un vehicule. Chaque capteur a ses points forts et ses compromis, et leur fusion vise a compenser les faiblesses individuelles.
Les caméras offrent la vue la plus riche et la plus détaillée, capturant la couleur et la texture, lisant les panneaux, reconnaissant la couleur des feux de circulation et interprétant un contexte visuel complexe. Cependant, elles peuvent être gênées par un faible éclairage et des conditions météorologiques défavorables, et elles ont du mal à mesurer directement la vitesse relative.
Le radar excelle dans la mesure de la distance et de la vitesse, y compris sous la pluie, dans le brouillard et dans la neige. Son inconvénient est sa faible résolution. Pour égaler la résolution d’une seule caméra dans une direction, il faudrait un réseau radar carré de 12 pieds sur 12 pieds coûtant des millions. Le radar indique de façon fiable qu’un objet est présent et à quelle vitesse il se déplace — tant qu’il se déplace — mais il a du mal à identifier les types d’objets et à détecter de manière fiable les objets immobiles.
Le LiDAR, qui utilise des lasers, construit un nuage de points 3D précis et mesure la distance et la forme avec une grande exactitude, permettant des modèles détaillés d’environnement en 3D. Ses principaux inconvénients sont un coût de capteur relativement élevé et des performances dégradées dans le brouillard, la neige et la pluie. Il génère aussi des volumes de données si importants que le simple fait d’organiser les entrées exige une puissance de calcul immense.
Des entreprises comme Waymo et Cruise adoptent l’approche établie consistant à fusionner caméras, radar et LiDAR pour ապահովir la redondance.
Là où Tesla a commencé : une approche multisensorielle
Tesla n’a pas commencé avec la vision seule. Les premiers systèmes Autopilot, jusqu’en 2021, associaient des caméras à un radar orienté vers l’avant fourni par des équipementiers automobiles comme Bosch. Dans cette configuration de fusion conventionnelle, le radar était la source principale pour mesurer la distance et la vitesse d’un véhicule qui précède, permettant des fonctions comme le régulateur de vitesse adaptatif en fonction du trafic et les premières itérations de FSD Beta.
Pendant des années, cette conception multisensorielle a été la norme, et l’on s’attendait à ce que le radar reste un filet de sécurité essentiel à mesure que Tesla faisait progresser son matériel FSD sur mesure. Puis, en 2021, Tesla a changé de cap.
Le virage : pourquoi Tesla a abandonné le radar
À l'été 2021, Tesla a annoncé qu'il supprimerait le radar des nouveaux véhicules Model 3 et Model Y et passerait à un système uniquement basé sur des caméras appelé Tesla Vision. Cette décision faisait suite à l'argument fondé sur les premiers principes d'Elon Musk selon lequel des entrées de capteurs contradictoires peuvent compromettre la sécurité.
Le LiDAR et le radar réduisent la sécurité en raison de la concurrence entre capteurs. Si les lidars/radars ne sont pas d’accord avec les caméras, lequel l’emporte ?
— Elon Musk (@elonmusk) 25 août 2025
Cette ambiguïté des capteurs entraîne une augmentation, et non une diminution, du risque. C’est pourquoi les Waymo ne peuvent pas conduire sur les autoroutes.
Nous avons désactivé les radars dans les Tesla pour améliorer la sécurité.…
Dans cette optique, la fusion de capteurs introduit une concurrence entre capteurs : lorsque les entrées ne concordent pas, le système doit décider à laquelle se fier. Faut-il fixer la priorité à l’avance, ou la choisir à la volée ? Cette ambiguïté peut paralyser la prise de décision dans des moments critiques pour la sécurité.
Les ingénieurs FSD de Tesla ont cité des faiblesses pratiques. L’ingénieur Tesla AI Yun-Ta Tsai a noté que le radar a du mal à distinguer les objets immobiles qui ne produisent pas de décalages de fréquence, les objets à section mince et les objets à faible réflectivité radar. Ces limites ont contribué à de précédents cas de freinage fantôme, dans lesquels une voiture pouvait prendre un passage supérieur immobile ou une canette en aluminium jetée pour un véhicule à l’arrêt.
Du point de vue de Tesla, la voie évolutive vers l’autonomie consiste à maîtriser la vision. Les humains conduisent avec deux caméras et un réseau neuronal, et si la vision par ordinateur peut être résolue de manière robuste, les autres capteurs n’ajoutent au mieux que du coût et de la complexité, et au pire une ambiguïté dangereuse.
Où nous en sommes aujourd’hui : la vision sur la vision
Aujourd’hui, chaque nouvelle Tesla repose uniquement sur Tesla Vision et ses huit caméras. Un réseau neuronal sophistiqué construit une représentation de l’environnement dans un espace vectoriel 3D, que le véhicule analyse ensuite et dans lequel il navigue.
Il y a une note de bas de page notable. Lorsque Tesla a lancé son Hardware 4 (désormais AI4), les nouveaux véhicules Model S et Model X comprenaient un radar haute définition. Tesla n'a pas activé ces radars pour une utilisation dans le FSD.
Le FSD est en réalité le plus avancé sur le Model Y, le véhicule le plus courant de Tesla, plutôt que sur les modèles équipés du capteur supplémentaire. Bien que Tesla recueille probablement certaines données à partir de ces radars et valide les performances, ils ne font pas partie de la suite FSD.
Un résultat binaire
L’abandon de la fusion de capteurs est ce qui différencie le plus clairement l’approche de Tesla de celle du reste de l’industrie. C’est un pari à haut risque, du tout ou rien — et jusqu’à présent, Tesla semble avoir pris l’avantage.
Tesla, Elon, Ashok et l’équipe Tesla AI maintiennent que la seule voie vers un système autonome évolutif et polyvalent doté d’une intelligence de type humain est de résoudre complètement la vision. Si ce pari est gagnant, le système obtenu pourrait être bien moins cher et beaucoup plus évolutif que les conceptions coûteuses et lourdes en capteurs de ses rivaux.
Si le pari échoue, Tesla pourrait atteindre un plafond de performance qui nécessiterait précisément ces capteurs. À ce jour, aucun signe clair d’un tel plafond n’a été observé. Tesla reste pleinement engagée dans un système fondé uniquement sur la vision, et ses progrès comme ses capacités sont évidents.


Partager:
Comment utiliser une seule carte-clé pour ouvrir plusieurs Tesla
Mise à jour logicielle 2025.45.10 — Notes de version