
Una nueva patente de Tesla explica la conducción humana de FSD V14 y la magia detrás de v14-Lite
El paso de Tesla a la arquitectura de software V14 ha cambiado notablemente el comportamiento de sus vehículos en la carretera. El frenado vacilante y excesivamente cauteloso observado en versiones anteriores ha dado paso, en gran medida, a una conducción más fluida y segura que resulta natural.
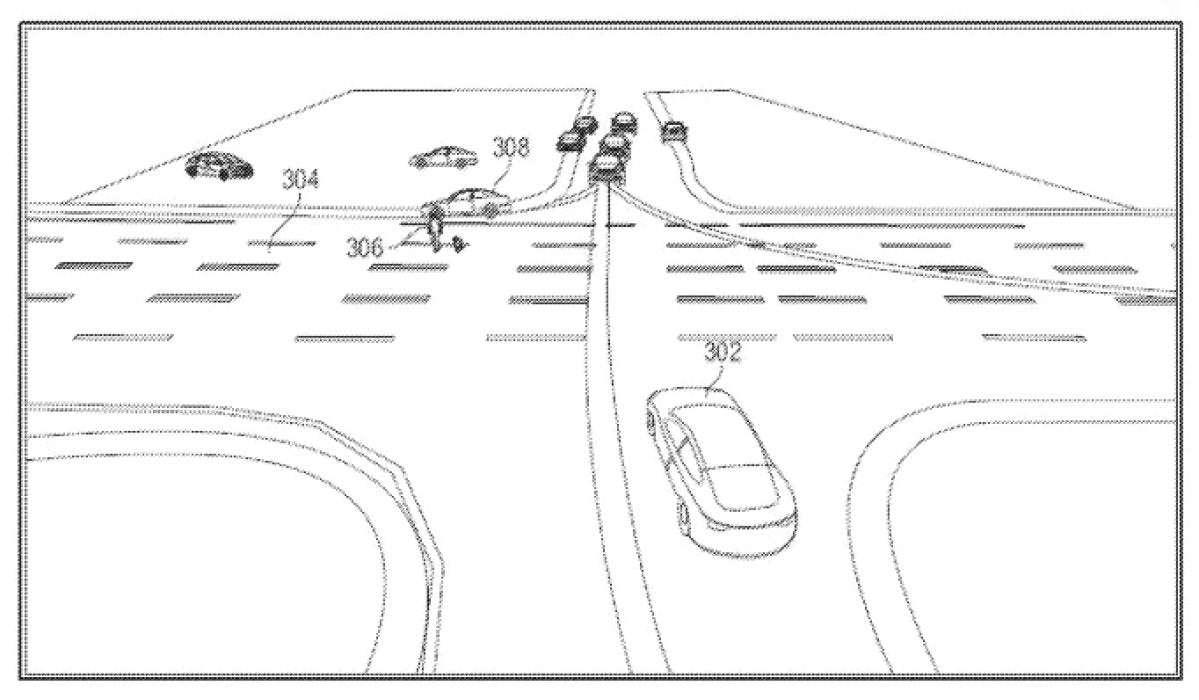
Una patente titulada "Técnicas de modelado de inteligencia artificial para la planificación y previsión conjunta de comportamientos" (US 2026/0105614) detalla cómo se logró este cambio. Las técnicas que describe también muestran cómo estos comportamientos pueden ejecutarse en vehículos más antiguos con Hardware 3 a través de la próxima actualización v14-lite.
El problema de forzar la autonomía
Los enfoques tradicionales, incluidas las iteraciones anteriores de Autopilot y FSD (anteriores a V12), dependían de millones de líneas de código heurístico en C++.
Al acercarse a una intersección concurrida, el software antiguo intentaba una estrategia de fuerza bruta, tratando de calcular todas las posibles trayectorias futuras para todos los objetos en movimiento a la vez: prediciendo la ruta de un peatón, la velocidad de un camión que se aproxima y la probabilidad de que un ciclista cambiara de dirección, todo simultáneamente.
Esto exigía una potencia de procesamiento sustancial y a menudo introducía latencia, lo que se manifestaba como una conducción robótica, irregular y excesivamente cautelosa.

El grafo nodal jerárquico
La patente reemplaza la fuerza bruta con un marco de toma de decisiones optimizado basado en un "grafo nodal jerárquico".
En lugar de explorar todos los futuros, la IA construye un árbol de decisión eficiente centrado en objetivos concretos y las interacciones secuenciales relevantes para dichos objetivos. Define un Nodo de Objetivo (como realizar un giro a la izquierda sin protección a través de dos carriles de tráfico) y luego crea Nodos de Interacción solo para los agentes que son importantes para ese objetivo.
En lugar de procesar toda una intersección a la vez, la red neuronal vincula los nodos pertinentes en secuencia. El plan resultante se convierte en una cadena clara de pasos: ceder el paso a un peatón que cruza, esperar a que pase el primer coche que viene de frente y luego acelerar detrás de él.

Pensar como un humano
El cambio más destacado, y la razón por la que V14 se siente tan diferente, es cómo la red califica las posibles interacciones.
Cada acción potencial recibe una "Puntuación de Nodo". Las restricciones basadas en la física siguen siendo la máxima prioridad para evitar cualquier trayectoria que pueda causar una colisión, pero el sistema también enfatiza tres factores adicionales centrados en el humano:
Comodidad: ¿Esta maniobra sacudirá a los ocupantes o derramará un café?
Probabilidad de intervención: ¿Es el comportamiento tan antinatural o agresivo que un conductor humano intervendría y desactivaría el sistema?
El discriminador de estilo humano: ¿Refleja esto cómo conducen realmente las personas?
El sistema evalúa las maniobras candidatas frente a una amplia base de comportamiento de conducción humana. Al favorecer la puntuación más alta en el discriminador de estilo humano, adopta de forma natural el flujo fluido y asertivo asociado a los conductores experimentados, en lugar de un movimiento rígido y puramente matemático.
Poda agresiva y el futuro de HW3
La puntuación permite un potente atajo de eficiencia que la patente denomina poda agresiva.
Dado que cada rama del árbol de decisiones se califica, el sistema puede descartar inmediatamente las opciones deficientes. Por ejemplo, si una interacción cortara el paso a un peatón —aumentando el riesgo de colisión y la probabilidad de intervención—, toda la rama se elimina y deja de calcularse.
Los nodos restantes con mayor puntuación se agregan en una Puntuación de Trayectoria final, y el vehículo ejecuta el plan ganador.
Esta poda es clave para la compatibilidad con versiones anteriores. Durante la llamada de resultados del primer trimestre de 2026, Ashok Elluswamy confirmó que la próxima actualización v14-Lite traerá paridad funcional a los coches antiguos con HW3, a pesar de que ese hardware carece de la potencia bruta necesaria para las operaciones de Robotaxi.
Al eliminar rápidamente las opciones inferiores de la consideración activa utilizando el grafo nodal jerárquico, el cómputo total requerido para navegar en entornos urbanos complejos se reduce en gran medida.
Esta eficiencia de software permite que los ordenadores HW3, menos potentes, ejecuten la lógica de comportamiento más avanzada de V14 sin verse sobrecargados.
La patente destaca que la eficiencia del software puede ser una ventaja decisiva: al conducir más como los humanos, el sistema logra más con significativamente menos.
Si este vistazo a cómo FSD toma decisiones ha sido útil, el resto de la serie de análisis detallados también puede ser de interés:
Cómo funciona FSD Parte 1
Cómo funciona FSD Parte 2
Cómo funciona FSD Parte 3
Cómo funciona FSD Parte 4
Cómo funciona FSD Parte 5
El traductor universal de IA de Tesla
Cómo optimiza Tesla FSD
Cómo etiquetará Tesla los datos con IA
Cómo soluciona Tesla las zonas muertas de GPS
















Compartir:
Avistan el Tesla Cybercab realizando pruebas con una antena Starlink
Tesla lanzará pronto la versión 14.3 del FSD con las funciones de la actualización de primavera