
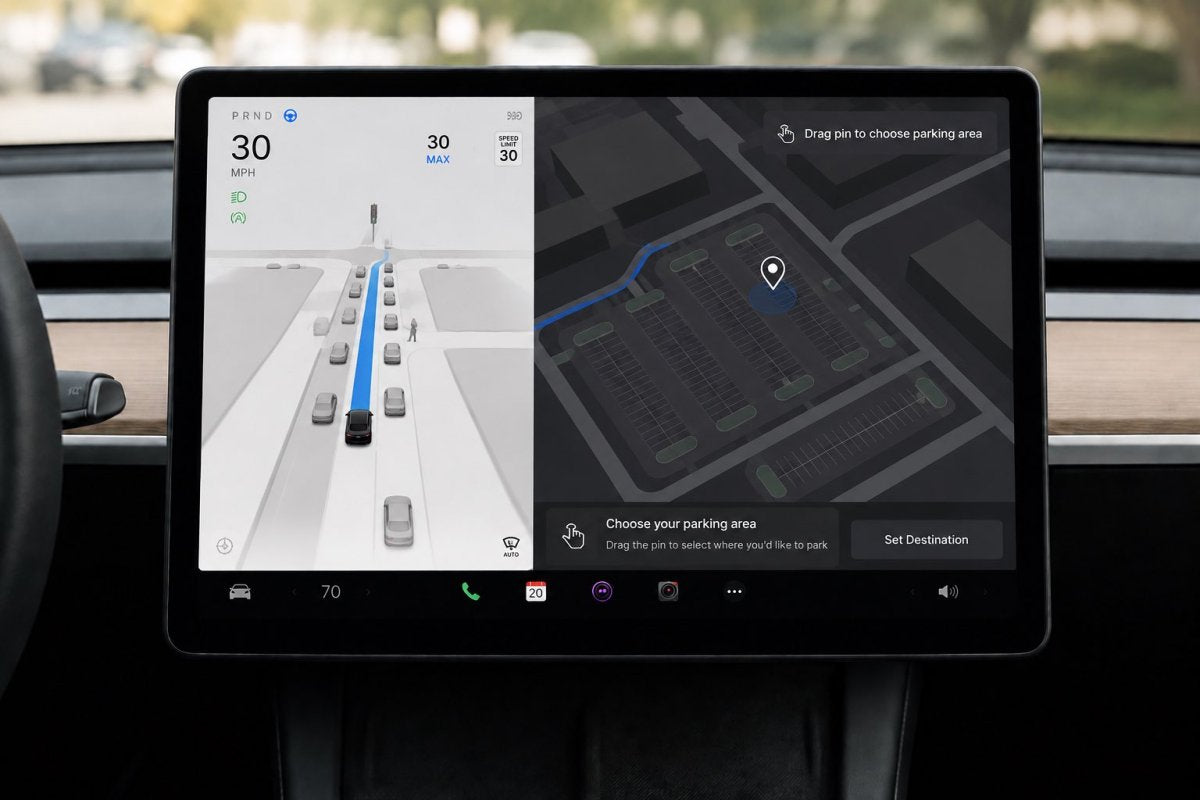
El FSD se ha vuelto altamente capaz en calles urbanas complejas, sin embargo, los últimos 15 metros (50 pies) de un trayecto a menudo siguen siendo problemáticos. El estacionamiento automatizado es actualmente una de las razones más frecuentes por las que los conductores deben tomar el control.
Al llegar, el FSD puede elegir espacios inadecuados, como estacionarse muy lejos de una entrada en un lote vacío o entrar en un lugar designado para personas con discapacidad o reservado.
Para solucionar esto, los diseñadores de la comunidad han propuesto ideas de interfaz de usuario intuitivas, con el objetivo de convertir el estacionamiento en la próxima mejora significativa del FSD.

Selección granular de espacios
Los prototipos recientes de la comunidad presentan varias formas de abordar el estacionamiento, incluidas opciones para que los conductores establezcan preferencias antes de llegar a su destino.
Un enfoque utiliza un marcador de arrastrar y soltar en un mapa satelital de vista superior para que el conductor pueda indicar un pasillo específico o un área general.
Otro concepto, más detallado, representa un estacionamiento renderizado con cuadros azules seleccionables para el "Espacio A", un lugar designado para personas con discapacidad y una entrada privada.

En un escenario ideal, este nivel de control podría eliminar las intervenciones del conductor al final del trayecto: el conductor especifica la ubicación objetivo y el vehículo completa la maniobra sin problemas.
El cuello de botella del mapeo
A pesar de su apariencia pulida, estos prototipos probablemente serían poco prácticos de implementar como selectores previos a la llegada.
Para permitir una selección granular de espacios con antelación, Tesla necesitaría diseños exactos y actualizados de prácticamente todos los estacionamientos en todos los países, una tarea casi imposible dada la rapidez con la que cambian los lotes y las carreteras.
Depender de imágenes satelitales, similar a como funciona hoy el Actually Smart Summon, también es un desafío porque las imágenes pueden estar desactualizadas u obstruidas por árboles.
Utilizar la flota para recopilar información y mapear lotes con el tiempo es otra opción, pero crear y mantener una base de datos de alta fidelidad de cada estacionamiento solo para un menú de selección es un esfuerzo de ingeniería complejo que probablemente supera el beneficio.
La solución probable
En lugar de un estacionamiento personalizado basado en mapas, un camino más sencillo es permitir que las cámaras del vehículo detecten espacios abiertos en tiempo real al llegar y filtrar esas opciones utilizando las preferencias guardadas del usuario.
En lugar de tocar un espacio específico en un mapa, un menú de configuración de estacionamiento más completo podría solicitar estacionarse lo más cerca posible de la entrada o en un área alejada de otros automóviles.
Los conductores que tengan permisos podrían etiquetar el vehículo como elegible para estacionamiento accesible para personas con discapacidad, similar al interruptor para carriles HOV, para agilizar la accesibilidad.
Tesla ya ha estado explorando formas de permitir que Grok interactúe con el FSD, y eventualmente podría ser posible simplemente indicarle a Grok también las preferencias de estacionamiento.
Al pasar de un mapeo previo complejo a una visión en tiempo real basada en preferencias, Tesla puede abordar el problema del estacionamiento del FSD sin reinventar su arquitectura de navegación.


Compartir:
Tesla reduce silenciosamente el tiempo de aceleración y otras especificaciones para el Model 3 en Canadá
Tesla FSD aprende a reducir la velocidad ante la policía [VIDEO]