

Los fabricantes de automóviles han dependido durante mucho tiempo del Sistema de Posicionamiento Global (GPS) para guiar a los vehículos, lo cual funciona bien en carreteras abiertas pero falla en lugares donde las señales satelitales desaparecen, como en zonas subterráneas, estructuras de estacionamiento de varios niveles y densos cañones urbanos.
Para una persona, perder la navegación en un garaje es un inconveniente. Para un sistema autónomo, es una pérdida crítica de orientación.
Una patente de Tesla recientemente publicada, titulada "Técnicas de modelado para la determinación de rutas basada en la visión" (US 2026/0098740), explica cómo la empresa aborda esta limitación.
Al eliminar la dependencia de los datos de ubicación derivados por satélite y utilizar un enfoque autónomo impulsado por la visión, Tesla pretende hacer que su servicio de Robotaxi sea robusto en garajes de estacionamiento, al tiempo que establece las capacidades de navegación fundamentales para el robot humanoide Optimus.
El problema con los cañones de concreto
La localización tradicional en la conducción autónoma suele combinar coordenadas GPS de alta definición pre-mapeadas con sensores a bordo para estimar la posición.
En un garaje de estacionamiento de varios niveles, el concreto reforzado bloquea el GPS por completo. Sin una conexión satelital, un sistema convencional no puede localizarse, seleccionar una ruta hacia un espacio vacío o encontrar una salida. El vehículo opera entonces en un espacio dinámico y concurrido con peatones, carritos y conductores humanos, pero sin una posición global confiable.
Tesla determinó que una red de Robotaxi verdaderamente no supervisada no puede depender de una señal externa. Si un Robotaxi termina en el cuarto nivel de un estacionamiento subterráneo y pierde el contacto satelital, el sistema aún debe ser capaz de localizarse y navegar utilizando únicamente el hardware a bordo.
Cómo funciona el cerebro basado en visión

La patente describe un método para que el sistema FSD de Tesla perciba su entorno, determine su postura y planifique el movimiento sin GPS ni sensores de seguimiento de ubicación externos. El "ego" puede ser tanto un vehículo autónomo como un robot humanoide.
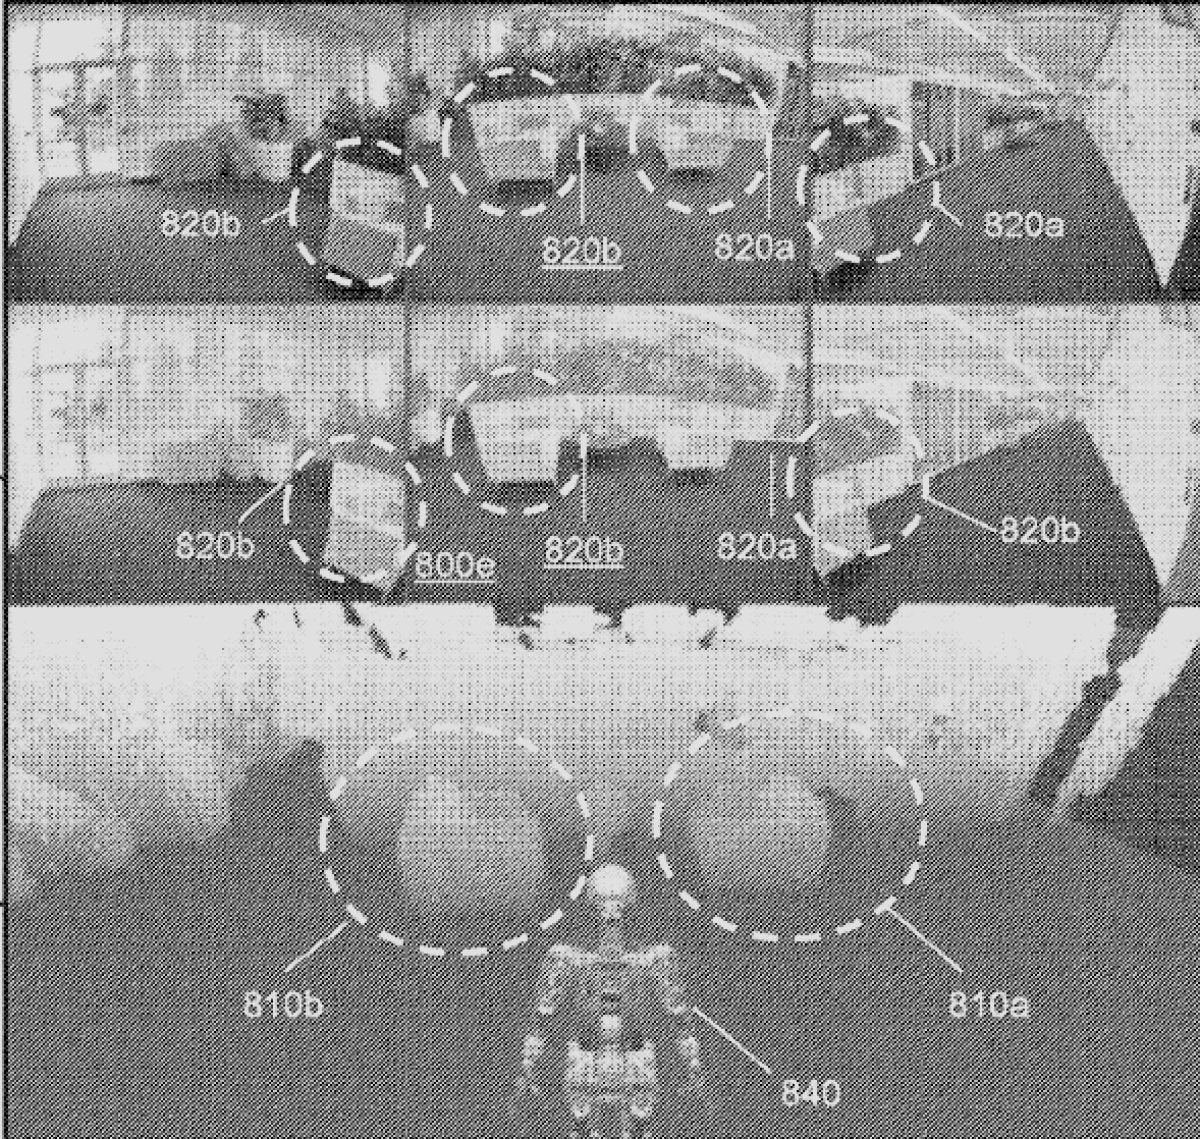
En lugar de buscar una señal satelital, el sistema utiliza entradas de cámara en vivo para construir una representación 3D en tiempo real de la escena a través de una Red de Ocupación profundamente compleja.
La computadora divide el espacio en pequeñas celdas tridimensionales conocidas como vóxeles. En tiempo real, la red neuronal evalúa cada vóxel para determinar dos propiedades: si está ocupado o libre, y qué atributos de superficie tiene; por ejemplo, distinguiendo entre asfalto transitable, acera de concreto o una línea de estacionamiento pintada.
Localización sin GPS mediante visión
Construir un mapa 3D es solo el primer paso; el sistema también debe determinar su ubicación precisa dentro de ese mapa. La patente detalla un método de localización basado en visión que no requiere GPS.
A medida que las cámaras escanean el garaje, la red identifica anclas visuales distintivas en el entorno —denominadas características clave de imagen— como una señal de salida brillante, un extintor montado en un pilar o una grieta particular en una pared.
La computadora rastrea cómo estas características se mueven a través de fotogramas consecutivos a medida que el vehículo avanza. Al medir los cambios en su distancia y ángulo aparentes en relación con las cámaras, el sistema calcula la posición exacta del ego dentro de su modelo 3D construido internamente, independientemente de referencias externas.
Con la posición conocida y el entorno modelado, el planificador aplica la optimización de trayectoria. La patente menciona específicamente el uso de un regulador lineal-cuadrático iterativo para calcular una ruta segura y fluida, modulando continuamente la velocidad de avance, el movimiento lateral y la tasa de guiñada para sortear obstáculos y alcanzar el espacio de estacionamiento objetivo.
Resolviendo el garaje de estacionamiento para el FSD
Esta localización basada en visión ya aparece en los vehículos de los clientes y sustenta el comportamiento que permite que "Actually Smart Summon" funcione de manera efectiva.
FSD v14.3.2 entra en un garaje de estacionamiento, se acerca al dispensador de boletos y procede cuando se abre. pic.twitter.com/HjvBYdcCft
— Zack (@BLKMDL3) 26 de abril de 2026
Cuando un propietario llama al vehículo a través de un garaje de estacionamiento, el vehículo no está usando GPS para localizarlo. Construye un mapa 3D con la red de ocupación basada en vóxeles, se fija en las características clave de la imagen para seguir el progreso y planifica una ruta que se adapta a los peatones y carritos extraviados.
A medida que avanza la Conducción Autónoma Total (FSD), este mapeo visual local permitirá que los automóviles de consumo entren en instalaciones subterráneas complejas, encuentren espacios disponibles, se estacionen y posteriormente salgan, sin depender de datos satelitales.
El desafío definitivo: Optimus
El mismo enfoque se aplica directamente a Optimus. Mientras que los automóviles solo ocasionalmente encuentran zonas muertas de GPS, los robots humanoides operan casi totalmente dentro de ellas.
Ya sea que una unidad Optimus esté moviendo piezas fundidas pesadas en el suelo de la Gigafactory Texas o doblando ropa en un hogar, no puede contar con el GPS. Debe percibir su entorno, evitar obstáculos en movimiento y conocer su propia postura utilizando solo las cámaras en su cabeza.
Debido a que la arquitectura de IA está diseñada para ser agnóstica a la plataforma, el sistema descrito en la patente se comparte entre vehículos y robots. Optimus utiliza sus cámaras para generar el mismo mapa de vóxeles 3D, identifica características clave de la imagen en una residencia —como un televisor o el cojín de un sofá específico— para localizarse, y luego aplica la misma optimización de trayectoria para trazar una ruta segura hacia la cocina sin chocar con los muebles.
Resolver el problema de los garajes para los vehículos también resuelve la navegación en interiores para los humanoides. El resultado es un sistema de navegación localizado y basado solo en visión, diseñado para manejar entornos complejos, ya sea rodando sobre cuatro ruedas o caminando sobre dos piernas.


Compartir:
Tesla inicia la producción de gran volumen del Semi en Nevada
Tesla emite un retiro físico de las ruedas de acero de 18 pulgadas del Cybertruck; revela las ventas del Cybertruck con tracción trasera