

Automobilhersteller sind seit Langem auf das Global Positioning System (GPS) angewiesen, um Fahrzeuge zu leiten. Dies funktioniert auf offenen Straßen gut, versagt jedoch dort, wo Satellitensignale verschwinden – etwa in unterirdischen Bereichen, mehrstöckigen Parkhäusern und Häuserschluchten in dicht bebauten Städten.
Für einen Menschen ist es unangenehm, in einer Garage die Orientierung zu verlieren. Für ein autonomes System ist es ein kritischer Verlust der Positionsbestimmung.
Ein neu veröffentlichtes Tesla-Patent mit dem Titel „Modeling Techniques for Vision-Based Path Determination“ (US 2026/0098740) erläutert, wie das Unternehmen diese Einschränkung angeht.
Indem Tesla die Abhängigkeit von satellitengestützten Standortdaten aufhebt und einen in sich geschlossenen, kamerabasierten Ansatz wählt, will das Unternehmen seinen Robotaxi-Dienst in Parkhäusern robust machen und gleichzeitig die grundlegenden Navigationsfähigkeiten für den humanoiden Optimus-Roboter etablieren.
Das Problem mit den Betonschluchten
Die herkömmliche Lokalisierung beim autonomen Fahren kombiniert normalerweise vorab kartierte, hochauflösende GPS-Koordinaten mit Sensoren an Bord, um die Position zu schätzen.
In einem mehrstöckigen Parkhaus blockiert Stahlbeton das GPS vollständig. Ohne Satellitenverbindung kann ein herkömmliches System die Position nicht bestimmen, keine Route zu einem freien Parkplatz wählen oder einen Ausgang finden. Das Fahrzeug bewegt sich dann in einem überfüllten, dynamischen Raum mit Fußgängern, Einkaufswagen und menschlichen Fahrern, jedoch ohne verlässliche globale Positionsdaten.
Tesla kam zu dem Schluss, dass ein wirklich autonomes Robotaxi-Netzwerk nicht von einem externen Signal abhängig sein darf. Wenn ein Robotaxi in der vierten Etage einer unterirdischen Einkaufszentrums-Garage landet und den Satellitenkontakt verliert, muss das System dennoch in der Lage sein, sich ausschließlich mithilfe der bordeigenen Hardware zu lokalisieren und zu navigieren.
Wie das kamerabasierte Gehirn funktioniert

Das Patent beschreibt eine Methode, mit der Teslas FSD-System seine Umgebung wahrnimmt, seine Position bestimmt und Bewegungen plant, ohne GPS oder externe Sensoren zur Standortverfolgung zu nutzen. Das „Ego“-System kann dabei entweder ein autonomes Fahrzeug oder ein humanoider Roboter sein.
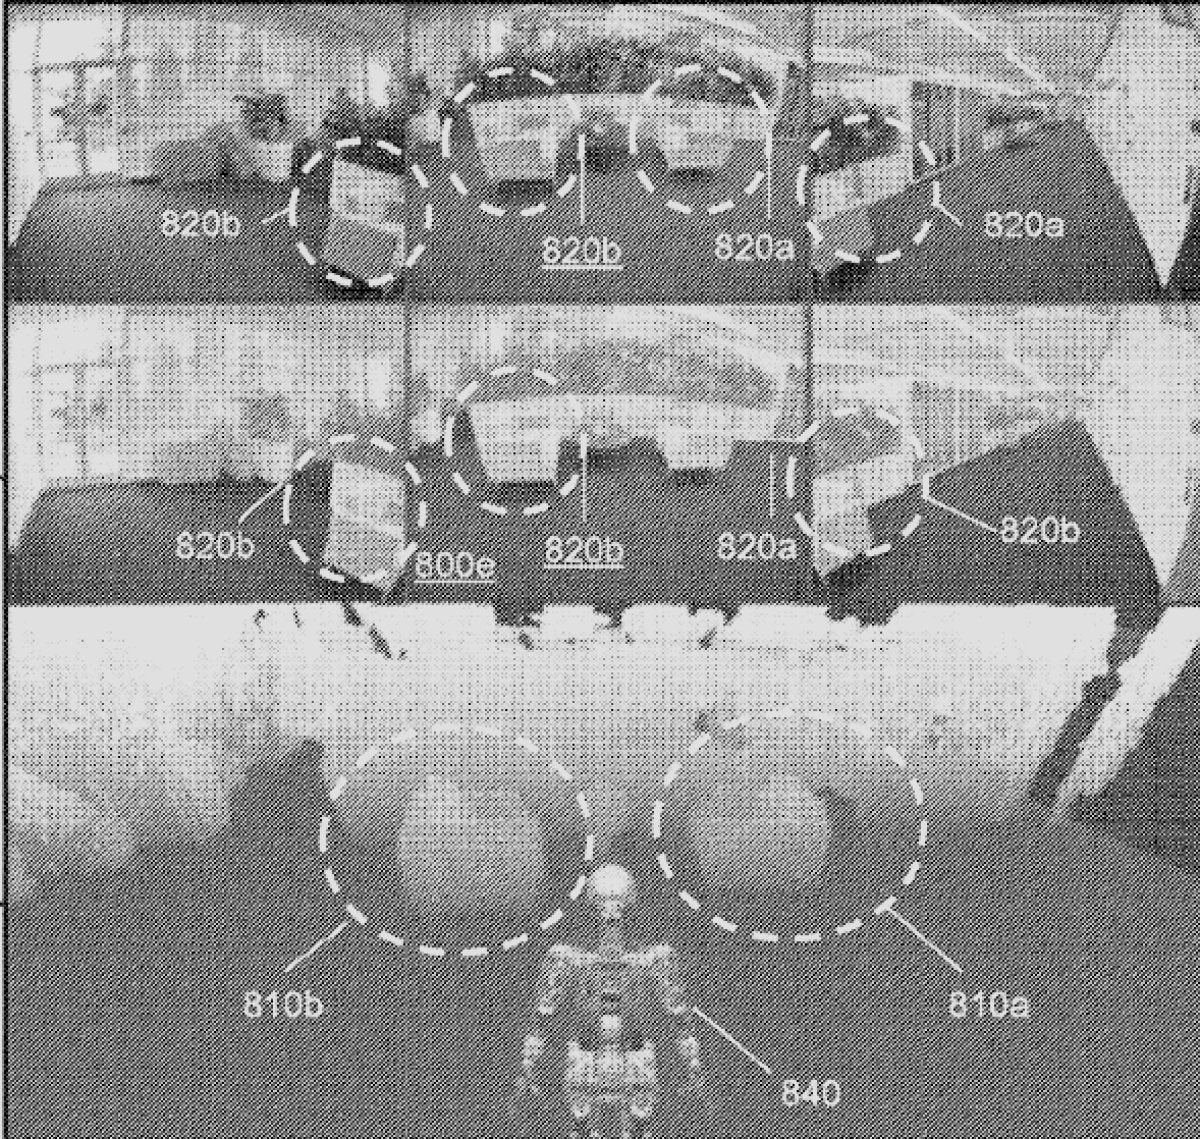
Anstatt nach einem Satellitensignal zu suchen, nutzt das System Live-Kamerabilder, um über ein hochkomplexes Belegungsnetzwerk (Occupancy Network) eine Echtzeit-3D-Darstellung der Szene zu erstellen.
Der Computer unterteilt den Raum in winzige, dreidimensionale Zellen, sogenannte Voxel. In Echtzeit bewertet das neuronale Netzwerk jedes Voxel hinsichtlich zweier Eigenschaften: ob es belegt oder frei ist und welche Oberflächenmerkmale es aufweist – zum Beispiel die Unterscheidung zwischen befahrbarem Asphalt, einem betonierten Gehweg oder einer aufgemalten Parkplatzmarkierung.
GPS-freie Lokalisierung durch Vision
Die Erstellung einer 3D-Karte ist nur der erste Schritt; das System muss zudem seine präzise Position innerhalb dieser Karte bestimmen. Das Patent beschreibt ein kamerabasiertes Lokalisierungsverfahren, das kein GPS benötigt.
Während Kameras das Parkhaus scannen, identifiziert das Netzwerk markante visuelle Ankerpunkte in der Umgebung – sogenannte „Key Image Features“ –, wie etwa ein helles Ausgangsschild, einen an einem Pfeiler montierten Feuerlöscher oder einen spezifischen Riss in einer Wand.
Der Computer verfolgt, wie sich diese Merkmale über aufeinanderfolgende Bilder hinweg bewegen, während das Fahrzeug vorfährt. Durch die Messung von Änderungen in ihrer scheinbaren Entfernung und ihrem Winkel relativ zu den Kameras berechnet das System die genaue Position des „Ego“-Systems innerhalb seines intern konstruierten 3D-Modells, unabhängig von externen Referenzen.
Sobald die Position bekannt und die Umgebung modelliert ist, wendet der Planer eine Trajektorienoptimierung an. Das Patent erwähnt spezifisch den Einsatz eines iterativen linearen quadratischen Reglers, um einen sicheren, flüssigen Pfad zu berechnen, während gleichzeitig die Vorwärtsgeschwindigkeit, die Querbewegung und die Gierrate kontinuierlich angepasst werden, um Hindernisse zu umfahren und den Zielparkplatz zu erreichen.
Lösung für das Parkhaus-Problem bei FSD
Diese kamerabasierte Lokalisierung ist bereits in Kundenfahrzeugen zu finden und bildet die Grundlage für das Verhalten, das die „Actually Smart Summon“-Funktion effektiv arbeiten lässt.
FSD v14.3.2 fährt in ein Parkhaus, hält direkt vor dem Ticketautomaten und setzt die Fahrt fort, wenn dieser sich öffnet. pic.twitter.com/HjvBYdcCft
— Zack (@BLKMDL3) 26. April 2026
Wenn ein Besitzer das Auto durch ein Parkhaus zu sich ruft, verwendet das Fahrzeug kein GPS, um den Standort zu finden. Es erstellt eine 3D-Karte mit dem voxelbasierten Belegungsnetzwerk, fixiert markante Bildmerkmale, um den Fortschritt zu verfolgen, und plant eine Route, die sich an Fußgängern und unvorsichtigen Einkaufswagen orientiert.
Mit dem Fortschritt des „Full Self-Driving“ wird dieses lokale visuelle Mapping es Privatfahrzeugen ermöglichen, in komplexe unterirdische Anlagen einzufahren, verfügbare Plätze zu finden, einzuparken und später wieder herauszufahren – ganz ohne auf Satellitendaten angewiesen zu sein.
Die ultimative Herausforderung: Optimus
Der gleiche Ansatz lässt sich direkt auf Optimus übertragen. Während Autos nur gelegentlich auf GPS-tote Zonen stoßen, bewegen sich humanoide Roboter fast ausschließlich in solchen Umgebungen.
Egal, ob eine Optimus-Einheit schwere Gussteile in der Gigafactory Texas transportiert oder zu Hause Wäsche faltet: Auf GPS kann sie nicht zählen. Sie muss ihre Umgebung wahrnehmen, beweglichen Hindernissen ausweichen und ihre eigene Körperhaltung kennen – nur mithilfe der Kameras in ihrem Kopf.
Da der KI-Stack plattformunabhängig konzipiert ist, wird die im Patent beschriebene Architektur sowohl von Fahrzeugen als auch von Robotern genutzt. Optimus verwendet seine Kameras, um dieselbe 3D-Voxel-Karte zu erstellen, identifiziert in einer Wohnung wichtige Bildmerkmale – etwa ein Fernsehgerät oder ein markantes Sofakissen –, um sich zu lokalisieren, und wendet dann die gleiche Trajektorienoptimierung an, um einen sicheren Weg zur Küche zu finden, ohne mit Möbelstücken zu kollidieren.
Die Lösung für das Parken von Fahrzeugen ist zugleich die Lösung für die Navigation von humanoiden Robotern in Innenräumen. Das Ergebnis ist ein lokalisiertes, rein kamerabasiertes Navigationssystem, das für komplexe Umgebungen entwickelt wurde – egal, ob es sich auf vier Rädern fortbewegt oder auf zwei Beinen läuft.


Teilen:
Tesla startet Großserienproduktion des Semi in Nevada
Tesla ruft Cybertruck mit 18-Zoll-Stahlfelgen physisch zurück; gibt Verkaufszahlen des RWD-Cybertrucks bekannt