

@TailosiveEV
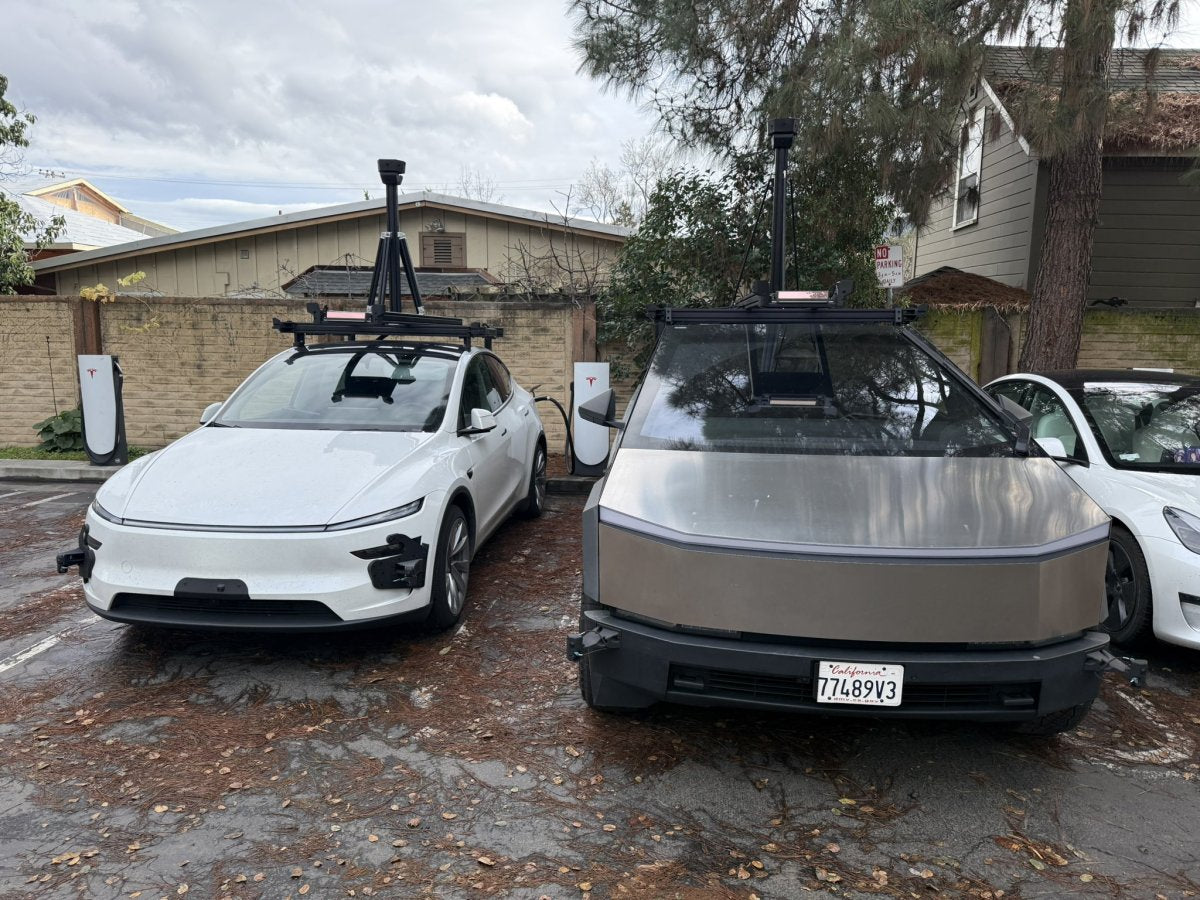
Se ha avistado un nuevo conjunto de vehículos de validación de ingeniería de Tesla en Los Gatos, California, que muestra cambios inusuales en el hardware. A diferencia de las mulas de validación estándar vistas en años anteriores, generalmente equipadas con sistemas LiDAR montados en el techo para la validación en tierra, estos ejemplares, un Cybertruck y un Model 3, llevan un sistema de cámaras personalizado montado en las esquinas del parachoques delantero.

@TailosiveEV
Los soportes de aspecto temporal colocan cámaras de gran angular cerca del suelo y orientadas hacia afuera. Si bien Tesla prueba rutinariamente nuevos sensores, la colocación de cámaras en estas ubicaciones de las esquinas, cubriendo los puntos ciegos frontales que son difíciles de capturar con la configuración de cámara actual, indica que la empresa está recopilando datos específicos para abordar dos problemas clave: Summon y Banish.
Verdad sobre el terreno
El enfoque de visión de Tesla depende de redes de ocupación, un software que predice objetos en los puntos ciegos recordando lo que el coche observó segundos antes. Esa memoria es especialmente importante para el Cybertruck, porque las cámaras orientadas hacia adelante no pueden ver ciertas áreas alrededor de los parachoques.
La memoria por sí sola es insuficiente para las maniobras precisas a baja velocidad que requieren Summon y Banish. Al combinar estas cámaras de esquina montadas en la parte baja con LiDAR de alta fidelidad en el techo, Tesla parece estar construyendo un nuevo conjunto de datos de "verdad sobre el terreno": una representación con precisión de píxeles del área inmediatamente alrededor del parachoques.
Ese conjunto de datos puede entrenar a las redes neuronales de FSD para inferir mejor la distancia y el volumen de los obstáculos dentro de la zona ciega. En resumen, Tesla está enseñando a sus sistemas a predecir objetos en el "vacío" donde las cámaras de producción no tienen una visión directa, reduciendo el riesgo de chocar con obstrucciones durante maniobras cerradas.
El cuello de botella de Banish
La necesidad de estas pruebas es doble. Banish es una capacidad fundamental para Robotaxi y FSD Unsupervised, y el Cybertruck sigue siendo el único vehículo en la línea de Tesla que carece de Actually Smart Summon.
Gran parte de la flota ya ejecuta FSD v14, pero Actually Smart Summon todavía opera en una pila heredada más antigua que no se ha migrado a la red neuronal integral de extremo a extremo. Ese código heredado depende en gran medida de las rutinas de Autopilot que no se trasladaron al Cybertruck.
Banish permite que un coche te deje en una puerta y luego recorra de forma autónoma un aparcamiento para encontrar un lugar. La función, prometida en versiones anteriores de FSD, exige que el vehículo maneje un tráfico complejo e impredecible en los estacionamientos sin un humano al volante, sin dejar lugar a errores.
Para evitar accidentes, los modelos de visión frontal de Tesla deben alcanzar una precisión milimétrica en los puntos ciegos frontales para que Banish y Smart Summon puedan operar de forma segura.
¿Un vistazo al hardware del futuro?
Aunque los soportes en estas fotos parecen temporales, las pruebas plantean la duda de si Tesla añadirá cámaras de esquina dedicadas en futuras revisiones de hardware o si resolverá el problema solo mediante software.
Rivales como Lucid y Rivian utilizan cámaras, radares o sensores ultrasónicos adicionales para cubrir estas áreas ciegas. Tesla eliminó anteriormente los sensores ultrasónicos para reducir costes y complejidad, así como para reducir los conflictos entre sensores; depender solo de cámaras montadas en la parte alta ha resultado difícil.
Hace tiempo que se solicita la inclusión de cámaras en el parachoques delantero, ya que dichas cámaras eliminarían el punto ciego delantero y permitirían a los vehículos ver alrededor de las obstrucciones en las intersecciones con mayor antelación. Actualmente, un vehículo a menudo debe avanzar lo suficiente para que las cámaras del pilar B obtengan una vista clara.
Dicho esto, parece poco probable una actualización o un cambio repentino a mitad de ciclo que añada cámaras de esquina. Esta actividad es probablemente un esfuerzo de recopilación de datos destinado a mejorar el rendimiento del software en el hardware existente.

Compartir:
Easter Egg del «Modo Marte» de Tesla: últimas novedades
Tesla tiene un freno de emergencia: así es cómo se usa