
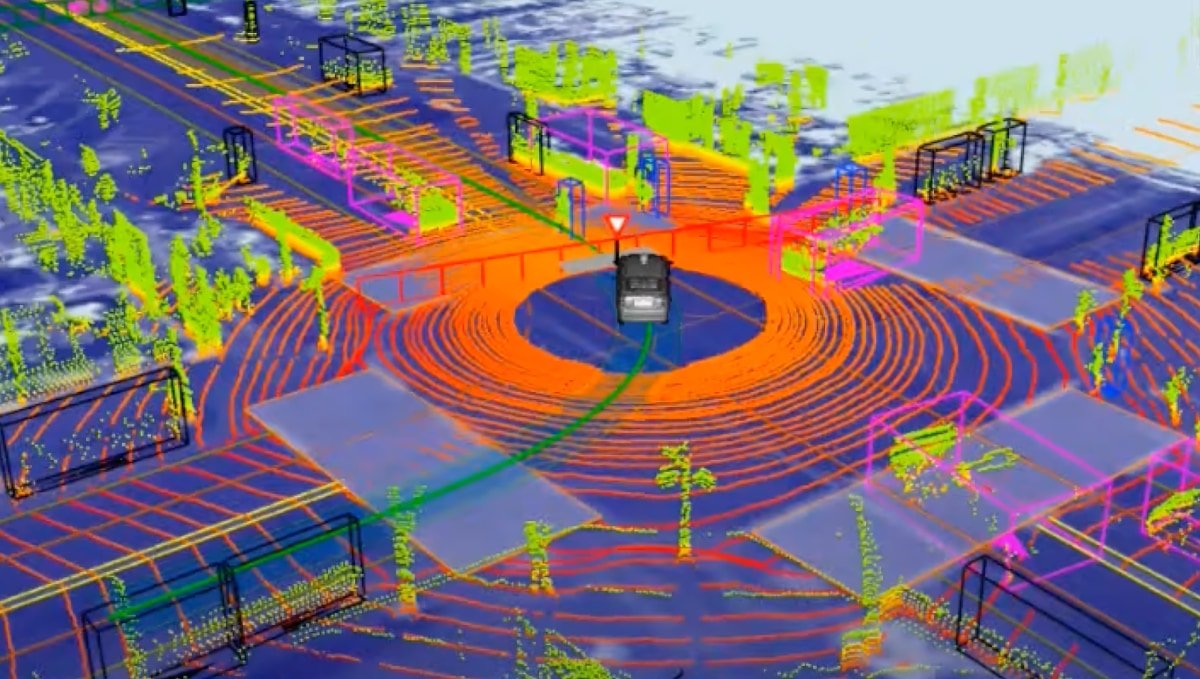

Das Bestreben, autonomes Fahren zu ermöglichen, hat zu einer deutlichen Spaltung der Strategien geführt. Die meisten Automobilhersteller und Technologieunternehmen setzen auf Sensorfusion und kombinieren Kameras, Radar und LiDAR, um durch mehrere Ebenen Redundanz zu schaffen. Tesla hingegen verfolgt einen Ansatz mit nur einem Sensortyp, der auf Kameras basiert, und hat das Radar in seinen Fahrzeugen sogar entfernt und deaktiviert. Um zu verstehen, warum, hilft es, sich anzusehen, worauf Tesla verzichtet hat.
Was ist Sensorfusion?
Die Sensorfusion zielt darauf ab, sich ergänzende Daten verschiedener Sensortypen zu einem einheitlichen Model der Fahrzeugumgebung zusammenzuführen. Jeder Sensor hat Stärken und Schwächen. Durch ihre Kombination sollen die jeweiligen Schwächen ausgeglichen werden.
Kameras liefern das umfangreichste und hochauflösendste Bild: Sie erfassen Farben und Texturen, lesen Schilder, erkennen Ampelfarben und interpretieren komplexe visuelle Zusammenhänge. Bei schlechten Lichtverhältnissen und widrigem Wetter können sie jedoch beeinträchtigt sein, und die relative Geschwindigkeit können sie nur schwer direkt messen.
Radar eignet sich hervorragend zur Messung von Entfernung und Geschwindigkeit, auch bei Regen, Nebel und Schnee. Sein Nachteil ist die geringe Auflösung. Um in einer Richtung die Auflösung einer einzelnen Kamera zu erreichen, wäre ein quadratisches Radar-Array mit einer Kantenlänge von 12 Fuß erforderlich, das Millionen kostet. Radar zeigt zuverlässig an, dass etwas vorhanden ist und wie schnell es sich bewegt – sofern es sich bewegt –, kann aber Objekttypen nur schwer erkennen und stationäre Objekte nicht zuverlässig erfassen.
LiDAR, das Laser verwendet, erstellt eine präzise 3D-Punktwolke und misst Entfernung und Form mit hoher Genauigkeit, sodass detaillierte 3D-Modelle der Umgebung erstellt werden können. Die größten Nachteile sind die relativ hohen Sensorkosten und die eingeschränkte Leistung bei Nebel, Schnee und Regen. Außerdem erzeugt es so große Datenmengen, dass schon die Aufbereitung der Eingaben enorme Rechenleistung erfordert.
Unternehmen wie Waymo und Cruise verfolgen den etablierten Ansatz, Kameras, Radar und LiDAR zu kombinieren, um Redundanz zu gewährleisten.
Teslas Anfänge: ein Ansatz mit mehreren Sensoren
Tesla begann nicht mit einem reinen Kamerasystem. Die frühen Autopilot-Systeme kombinierten bis 2021 Kameras mit einem nach vorn gerichteten Radar von Automobilzulieferern wie Bosch. Bei diesem herkömmlichen Fusionsansatz war das Radar die wichtigste Quelle zur Messung von Entfernung und Geschwindigkeit des vorausfahrenden Fahrzeugs. So wurden Funktionen wie der abstandsabhängige Tempomat und frühe Versionen der FSD-Beta ermöglicht.
Jahrelang war dieses Design mit mehreren Sensoren der Standard, und man ging davon aus, dass Radar auch bei der Weiterentwicklung von Teslas eigener FSD-Hardware eine zentrale Sicherheitsreserve bleiben würde. Dann änderte Tesla 2021 den Kurs.
Der Kurswechsel: Warum Tesla auf Radar verzichtete
Im Sommer 2021 kündigte Tesla an, bei neuen Fahrzeugen des Model 3 und Model Y auf Radar zu verzichten und auf ein rein kamerabasiertes System namens Tesla Vision umzustellen. Dieser Schritt folgte Elon Musks Argumentation ausgehend von grundlegenden Prinzipien, wonach widersprüchliche Sensordaten die Sicherheit beeinträchtigen können.
LiDAR und Radar verringern die Sicherheit, weil die Sensoren miteinander konkurrieren. Wenn LiDAR und Radar den Kameras widersprechen, welchem System wird dann der Vorrang gegeben?
— Elon Musk (@elonmusk) 25. August 2025
Diese Mehrdeutigkeit der Sensoren erhöht das Risiko, statt es zu senken. Deshalb können Waymo-Fahrzeuge nicht auf Autobahnen fahren.
Wir haben die Radargeräte in Teslas ausgeschaltet, um die Sicherheit zu erhöhen.…
Dieser Sichtweise zufolge führt Sensorfusion zu Konflikten zwischen Sensoren: Wenn die Eingaben voneinander abweichen, muss das System entscheiden, welcher es vertraut. Soll der Vorrang im Voraus festgelegt oder spontan bestimmt werden? Diese Mehrdeutigkeit kann in sicherheitskritischen Situationen die Entscheidungsfindung lähmen.
Teslas FSD-Ingenieure haben auf praktische Schwächen hingewiesen. Der Tesla-KI-Ingenieur Yun-Ta Tsai merkte an, dass Radar Schwierigkeiten hat, stationäre Objekte ohne Frequenzverschiebung, Objekte mit schmalem Querschnitt und Objekte mit geringer Radarreflektivität zu unterscheiden. Diese Einschränkungen trugen zu früheren Fällen von Phantom-Bremsungen bei, in denen ein Auto eine unbewegliche Überführung oder eine weggeworfene Aluminiumdose fälschlich als stehendes Fahrzeug interpretieren konnte.
Aus Teslas Sicht besteht der skalierbare Weg zum autonomen Fahren darin, die visuelle Wahrnehmung zu beherrschen. Menschen fahren mit zwei Kameras und einem neuronalen Netzwerk. Wenn sich Computer Vision zuverlässig lösen lässt, verursachen weitere Sensoren bestenfalls zusätzliche Kosten und Komplexität und bringen schlimmstenfalls gefährliche Mehrdeutigkeiten mit sich.
Wo wir heute stehen: der Blick auf Vision
Heute setzt jedes neue Tesla-Fahrzeug ausschließlich auf Tesla Vision und seine acht Kameras. Ein ausgefeiltes neuronales Netzwerk erstellt eine 3D-Vektorraumbeschreibung der Umgebung, die das Fahrzeug anschließend analysiert und zur Navigation nutzt.
Es gibt eine bemerkenswerte Randnotiz. Als Tesla seine Hardware 4 (jetzt AI4) einführte, waren neue Fahrzeuge der Baureihen Model S und Model X mit einem hochauflösenden Radar ausgestattet. Tesla hat diese Radare nicht für die Nutzung mit FSD aktiviert.
FSD ist tatsächlich beim Model Y, dem am weitesten verbreiteten Fahrzeug von Tesla, am fortschrittlichsten und nicht bei den Modellen mit dem zusätzlichen Sensor. Tesla sammelt zwar wahrscheinlich einige Daten von diesen Radarsensoren und überprüft die Leistung, doch sie sind nicht Teil des FSD-Systems.
Ein Alles-oder-nichts-Spiel
Der Verzicht auf Sensorfusion ist das deutlichste Unterscheidungsmerkmal zwischen Teslas Ansatz und dem Rest der Branche. Es ist eine riskante Alles-oder-nichts-Wette – und bislang scheint Tesla die Nase vorn zu haben.
Tesla, Elon, Ashok und das Tesla-KI-Team sind überzeugt, dass der einzige Weg zu einem skalierbaren, vielseitig einsetzbaren autonomen System mit menschenähnlicher Intelligenz darin besteht, die visuelle Wahrnehmung vollständig zu beherrschen. Geht die Wette auf, könnte das Ergebnis deutlich günstiger und wesentlich besser skalierbar sein als die teuren, sensorlastigen Systeme der Konkurrenz.
Geht die Wette nicht auf, könnte Tesla an eine Leistungsgrenze stoßen, die genau jene Sensoren erforderlich macht. Bislang gibt es keine klaren Anzeichen für eine solche Grenze. Tesla hält uneingeschränkt an einem reinen Kamerasystem fest, und seine Fortschritte und Fähigkeiten sind offensichtlich.


Teilen:
So verwenden Sie eine einzige Schlüsselkarte, um mehrere Teslas zu öffnen
Software-Update 2025.45.10 — Versionshinweise