
Teslas neues Patent erklärt das menschenähnliche Fahrverhalten von FSD V14 und die Magie hinter v14-Lite
Teslas Umstellung auf die Softwarearchitektur V14 hat das Verhalten seiner Fahrzeuge auf der Straße spürbar verändert. Das zögerliche, übervorsichtige Bremsen früherer Versionen ist weitgehend einem flüssigeren, souveräneren Fahrstil gewichen, der sich natürlich anfühlt.
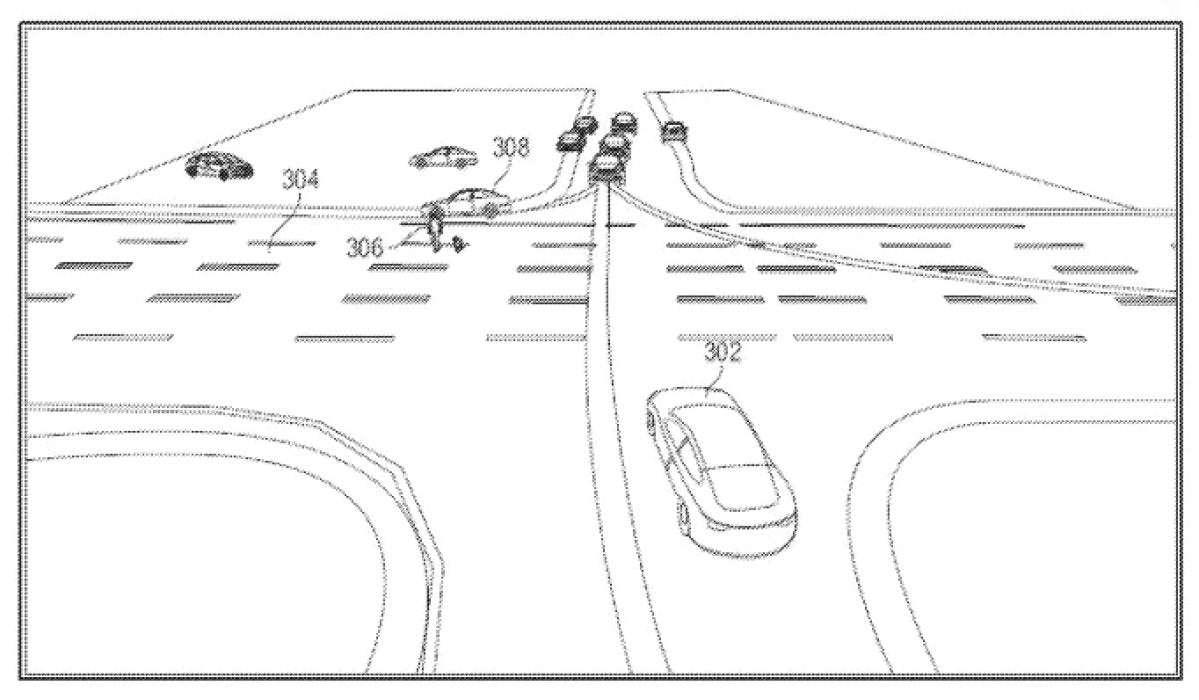
Ein Patent mit dem Titel „Artificial Intelligence Modeling Techniques for Joint Behavior Planning and Forecasting“ (US 2026/0105614) beschreibt detailliert, wie dieser Wandel erreicht wurde. Die darin beschriebenen Verfahren zeigen auch, wie diese Verhaltensweisen durch das kommende v14-Lite-Update auf älteren Hardware-3-Fahrzeugen ausgeführt werden können.
Das Problem beim Erzwingen von Autonomie
Herkömmliche Ansätze, einschließlich früherer Iterationen von Autopilot und FSD (vor V12), stützten sich auf Millionen von Zeilen heuristischen C++-Codes.
Bei der Annäherung an eine belebte Kreuzung versuchte die ältere Software eine Brute-Force-Strategie und wollte jede mögliche zukünftige Trajektorie für alle beweglichen Objekte gleichzeitig berechnen – sie sagte den Weg eines Fußgängers, die Geschwindigkeit eines entgegenkommenden Lastwagens und die Wahrscheinlichkeit, dass ein Radfahrer ausschert, alles gleichzeitig voraus.
Dies erforderte erhebliche Rechenleistung und führte oft zu Latenzzeiten, die sich in ruckartigem, übervorsichtigem, roboterhaftem Fahrverhalten äußerten.

Der hierarchische Knotengraph
Das Patent ersetzt das Brute-Force-Verfahren durch ein optimiertes Entscheidungsgerüst, das auf einem „hierarchischen Knotengraphen“ basiert.
Anstatt alle Zukünfte zu explorieren, konstruiert die KI einen effizienten Entscheidungsbaum, der sich auf konkrete Ziele und die für diese Ziele relevanten sequenziellen Interaktionen konzentriert. Sie definiert einen Zielknoten – etwa die Durchführung eines ungeschützten Linksabbiegens über zwei Verkehrsspuren hinweg – und erstellt dann Interaktionsknoten nur für Akteure, die für dieses Ziel von Bedeutung sind.
Anstatt eine ganze Kreuzung auf einmal zu verarbeiten, verknüpft das neuronale Netz die relevanten Knoten nacheinander. Der resultierende Plan wird zu einer klaren Kette von Schritten: einem kreuzenden Fußgänger Vorrang gewähren, warten, bis das erste entgegenkommende Auto vorbeigefahren ist, und dann dahinter beschleunigen.

Denken wie ein Mensch
Die herausragende Änderung – und der Grund, warum sich V14 so anders anfühlt – liegt darin, wie das Netzwerk mögliche Interaktionen bewertet.
Jede potenzielle Aktion erhält einen „Knoten-Score“. Physikbasierte Einschränkungen haben weiterhin oberste Priorität, um jeden Pfad zu verhindern, der zu einer Kollision führen könnte, aber das System betont auch drei zusätzliche, auf den Menschen ausgerichtete Faktoren:
Komfort: Wird dieses Manöver die Insassen durchschütteln oder Kaffee verschütten?
Interventionswahrscheinlichkeit: Ist das Verhalten so unnatürlich oder aggressiv, dass ein menschlicher Fahrer eingreifen und das System deaktivieren würde?
Der menschenähnliche Diskriminator: Spiegelt dies wider, wie Menschen tatsächlich fahren?
Das System bewertet Kandidatenmanöver anhand einer großen Basis menschlichen Fahrverhaltens. Indem es den höchsten Score beim menschenähnlichen Diskriminator bevorzugt, übernimmt es auf natürliche Weise den flüssigen, bestimmenden Fahrstil erfahrener Fahrer, anstatt starrer, rein mathematischer Bewegungen.
Aggressives Pruning und die Zukunft von HW3
Die Bewertung ermöglicht einen leistungsstarken Effizienz-Shortcut, den das Patent als „aggressives Pruning“ (Beschneiden) bezeichnet.
Da jeder Zweig des Entscheidungsbaums bewertet wird, kann das System schlechte Optionen sofort verwerfen. Wenn eine Interaktion beispielsweise einem Fußgänger den Weg abschneiden würde – was das Kollisionsrisiko und die Wahrscheinlichkeit eines Eingreifens erhöht –, wird der gesamte Zweig gelöscht und nicht weiter berechnet.
Die verbleibenden Knoten mit hoher Punktzahl werden zu einem endgültigen Trajektorien-Score zusammengefasst, und das Fahrzeug führt den siegreichen Plan aus.
Dieses Pruning ist der Schlüssel zur Abwärtskompatibilität. Während der Telefonkonferenz zu den Ergebnissen des 1. Quartals 2026 bestätigte Ashok Elluswamy, dass das kommende v14-Lite-Update eine funktionale Feature-Parität für ältere HW3-Autos bringen wird, auch wenn dieser Hardware die rohe Leistung fehlt, die für Robotaxi-Operationen erforderlich ist.
Durch das schnelle Entfernen unterlegener Auswahlmöglichkeiten aus der aktiven Betrachtung mithilfe des hierarchischen Knotengraphen wird die für die Navigation in komplexen städtischen Umgebungen erforderliche Gesamtrechenleistung stark reduziert.
Diese Software-Effizienz ermöglicht es den weniger leistungsfähigen HW3-Computern, die fortschrittlichere Verhaltenslogik von V14 auszuführen, ohne überlastet zu werden.
Das Patent hebt hervor, dass Software-Effizienz ein entscheidender Vorteil sein kann: Indem das System mehr wie ein Mensch steuert, erreicht es mit deutlich weniger mehr.
Wenn dieser Einblick in die Entscheidungsfindung von FSD hilfreich war, könnten auch die übrigen Teile der Deep-Dive-Serie von Interesse sein:
Wie FSD funktioniert Teil 1
Wie FSD funktioniert Teil 2
Wie FSD funktioniert Teil 3
Wie FSD funktioniert Teil 4
Wie FSD funktioniert Teil 5
Teslas universeller KI-Übersetzer
Wie Tesla FSD optimiert
Wie Tesla Daten mit KI kennzeichnen wird
Wie Tesla GPS-Funklöcher löst
















Teilen:
Tesla Cybercab beim Test mit Starlink-Antenne gesichtet
Tesla bringt bald FSD v14.3 mit Funktionen des Frühjahrs-Updates heraus